


在我们传统的认知中,精子由接近圆形或棒形的头部及柔软的尾部组成,其中头部用于储存遗传物质,尾部通过旋转或摆动来驱动精子向前游动。
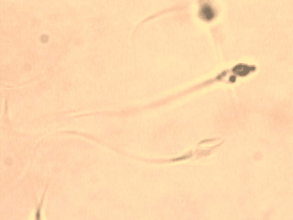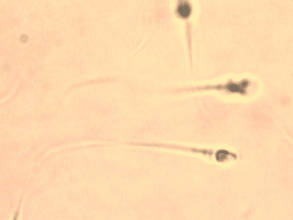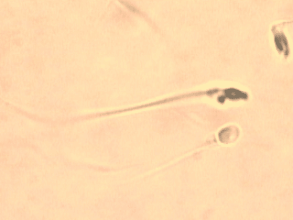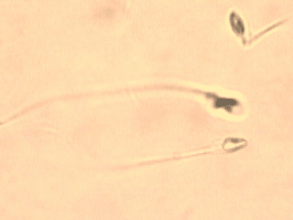
最近,来自香港城市大学的研究团队发现魟鱼精子的头部呈特殊的螺旋状,其与柔软的尾部共同驱动魟鱼精子的游动。在观测和分析的基础上,团队揭示了魟鱼精子在低雷诺数环境中的特殊推进方式——异质双节螺旋推进模型。这种异质双节螺旋推进不仅为魟鱼精子提供了多种粘度环境下的高适应性,并且使其具有优越的运动线性度、双向运动能力及高运动效率。
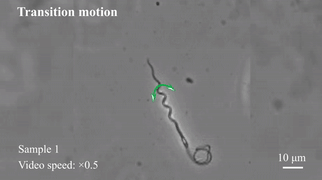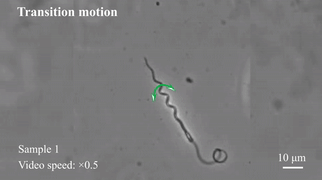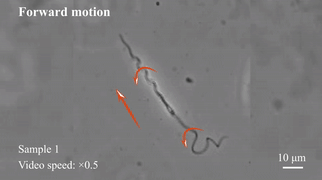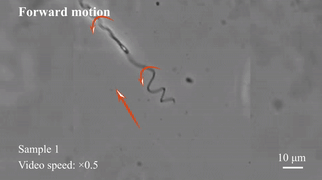
进而,研究团队设计了一种具有刚性螺旋头和柔性螺旋尾组成的微型仿生游动机器人。实验验证表明,在相同的功率输入下,双节螺旋推进的游动机器人比传统的单节螺旋游动机器人具有更高的运动效率及更强的环境适应能力。相关成果以《Self-adaptive and efficient propulsion of Ray sperms at different viscosities enabled by heterogeneous dual helixes(异质双节螺旋结构为魟鱼精子在多种环境中带来自适应高效推进)》为题,于近日发表在《Proceedings of the National Academy of Sciences of the United States of America(美国国家科学院院刊)》上。
▍魟鱼精子的异质双节螺旋结构
魟鱼又称魔鬼鱼,是鲨鱼的近缘,出现于中生代的侏罗纪(约1.8亿年~1.4亿年前)。魟在分类上属于软骨鱼类的亚目,其游动时如波浪一样摆动胸鳍,如同在水中飞翔一样,非常美丽。文章第一作者王盼冰博士说道“我们通过多种显微技术,包括光学显微镜、荧光显微镜、扫描电子显微镜、透射电子显微镜及共聚焦显微镜等对魟鱼精子的形态结构进行了详细地观察及分析,明确了魟鱼精子由包括刚性螺旋头部、柔性螺旋尾部及中段的能量发动机(线粒体)组成”。
数据对比发现,魟鱼精子的运动直线性明显高于牛、羊、马等物种的精子。研究团队分析了大量魟鱼精子的游动数据,发现在游动过程中,魟鱼精子的头和尾以不同的旋转速度和幅度向相同的方向旋转,通过对其游动建模,团队提出了名为“异质双节螺旋推进(heterogeneous dual helixes, HDH)”的精子游动模型。

图1. 魟鱼照片 (A),魟鱼精子的双节螺旋推进模型 (B),荧光显微镜 (C)、扫描电子显微镜 (D)下观察到的魟鱼精子图像。
▍异质双节螺旋推进模型
为了更详细地分析魟鱼精子的这种特殊的双螺旋推进机制,研究团队使用抗力理论对精子运动进行了建模,并分析了头部在精子前进过程中的推进作用。
大量的实验统计及数据分析结果表明,魟鱼精子的螺旋头部对于整个精子细胞可以贡献大约 31% 的推进力,革新了人们对于细胞运动的传统认知。同时,这种异质双节螺旋推进机制也给魟鱼精子带来了更高的推进效率。
与传统只依靠尾巴产生推进力的精子相比,螺旋状的头部可以有效地将旋转运动转化为前进运动,使得魟鱼精子的运动效率远高于其他仅由尾部驱动的物种。研究人员对比了包括魟鱼精子在内的多个物种精子的前进速度与转动(摆动)频率的比值,发现公牛和小体鲟等物种的精子尾部每摆动/旋转一次仅分别可以前进5.5微米及3.85微米,而魟鱼精子尾部每旋转一次则可前进14.8微米,是其他物种的2.5倍以上,具有超高的运动效率。
▍异质双节螺旋推进的独特优势
研究人员还发现了魟鱼精子独特的异质双节螺旋结构能提供双向游动能力,而这种能力提高了精子在自然界中的运动能力,尤其是可以使他们在遇到障碍时可以很好地避开。此外,这种异质双节螺旋结构也给予魟鱼精子灵活可控的转向能力。由于头部和尾部均可以产生推进力,那么当头尾之间的夹角变化时,身体会受到一个侧向力的作用,使得精子能够实现平滑的转弯运动。
这种非传统的推进方式同时也为魟鱼精子提供了对不同粘性环境的高度适应性。精子在生殖系统中运动时,环境粘度会发生变化,因此环境适应性对精子来说至关重要。魟鱼精子的头部和尾部可以根据环境的粘度调整其运动状态,能够保证魟鱼精子在各种粘度的溶液中都能快速前进,表现出很高的环境适应性,对于自然繁殖等有积极作用。
研究团队对比了多个物种的精子在粘度环境中的运动情况,实验结果表明,当环境粘度增加50倍时,魟鱼精子的运动速度仅下降约26%,而其他物种如牛等在环境粘度增至30倍时,其速度已下降62%,证明了魟鱼精子的高环境适应性。
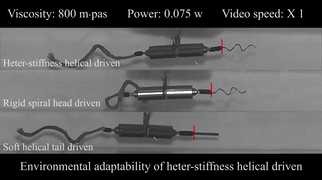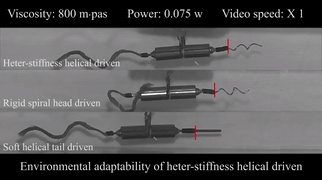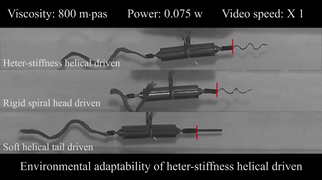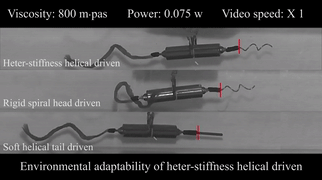
这种独特的双螺旋推进模型在运动线性度、灵活度、运动效率及环境适应性等方面表现出了独特的优势,并给微型机器人的设计带来了灵感。受魟鱼精子启发,该研究团队设计了一个同样具有刚性螺旋头和柔性螺旋尾的仿生机器人。
在多种不同粘度环境中(溶液粘度值100~1600 mPa·s),当输入功率相同时,双节螺旋推进的仿生机器人均比传统的单螺旋机器人运动速度更快,证明了双节螺旋仿生机器人在环境适应性及运动效率方面的独特优势。因此,这类仿生游动机器人尤其适用于粘度变化较大的环境,例如滩涂、淤泥等复杂环境。在不远的将来,研究人员计划在这种仿生机器人上搭载传感及通讯设备,使其能够进行深海探测、石油勘探等任务,对科研成果的产业化发展有积极推动作用。
研究人员展望道:“除魟鱼外,我们发现鲨鱼的精子也具有类似的双节螺旋结构。这种独特的推进机制将革新人们对微生物运动的认知,为研究自然受精提供了一个新的视角,同时为仿生机器人的设计带来了灵感。受这种双节螺旋推进机制启发的仿生机器人在运动效率和灵活性及环境适应性等方面显现出极大的优势,在工业工程等领域有巨大的应用前景。我们希望在这种仿生机器人上集成多种传感器及通讯设备,将来可以应用于海洋探测、湿地保护及滩涂勘探等应用。”
该工作由香港城市大学生物医学工程系申亚京课题组和香港城市大学生物医学系史家海课题组主导完成。王盼冰博士和M. A. R. Al Azad博士为文章第一作者。其他合著者包括香港城市大学申亚京课题组在读博士生杨雄和香港海洋公园公司的研究人员。该研究得到了国家自然科学基金(61922093, U1813211,81770099),香港医疗卫生研究基金(05160296),香港研究资助局(21101218),深圳市科技创新基金(JCYJ20170413115637100,JCYJ20170412152916724),深圳市三名工程医学研究项目(SZSM201811092),香港研究资助局优配研究基金(11211720),深圳市重点基础研究项目(JCYJ20200109114827177)的资助。
文章链接:PanbingWang, M. A. R. Al Azad, Xiong Yang, Paolo R. Martelli, Kam Yan Cheung, JiahaiShi, and Yajing Shen, “Self-adaptive and efficient propulsion of Ray sperms atdifferent viscosities enabled by heterogeneous dual helixes”,Proceedingsof the National Academy of Sciences of the United States of America, 10.1073/pnas.2024329118
来源: 机器人大讲堂















评论 (0)