


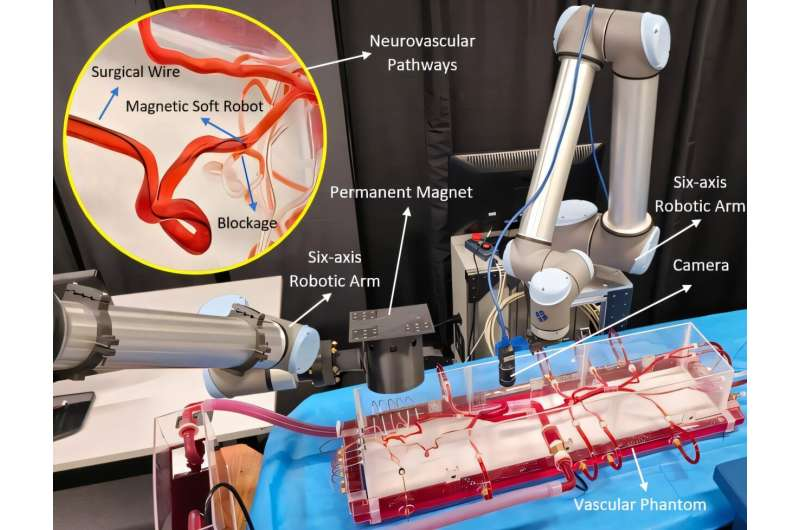
在治疗位于人体神经血管通路深处的血栓等病变时,如何安全地穿过错综复杂且脆弱的微血管,一直是微创介入手术面临的重大挑战。传统基于刚性导管或手术导丝的介入手段,在应对多变迂曲的血管弯道时,由于缺乏柔顺性与主动避障能力,极易对脆弱的血管壁造成机械擦伤,甚至引发血管穿孔(Perforation)风险。
近日,加拿大康考迪亚大学(Concordia University)吉娜·科迪工程与计算机科学学院机械、工业与航空航天工程系 Ramin Sedaghati 教授团队,在学术期刊《智能材料与结构》(Smart Materials and Structures)上发表了最新研究论文。该团队成功研发出一种由人工智能辅助的磁性软体复合机器人(Magnetic Soft Composite Robot,简称 MSCR)系统平台。该微型机器人能够附着在传统手术器械尖端,在外部动态无线磁场的精准驱动下,穿透复杂的血管网络。该系统在体外流体实验中成功实现了高精度的路径跟踪,为神经血管介入手术提供了更安全的选择。
材料构筑与无线磁控机制
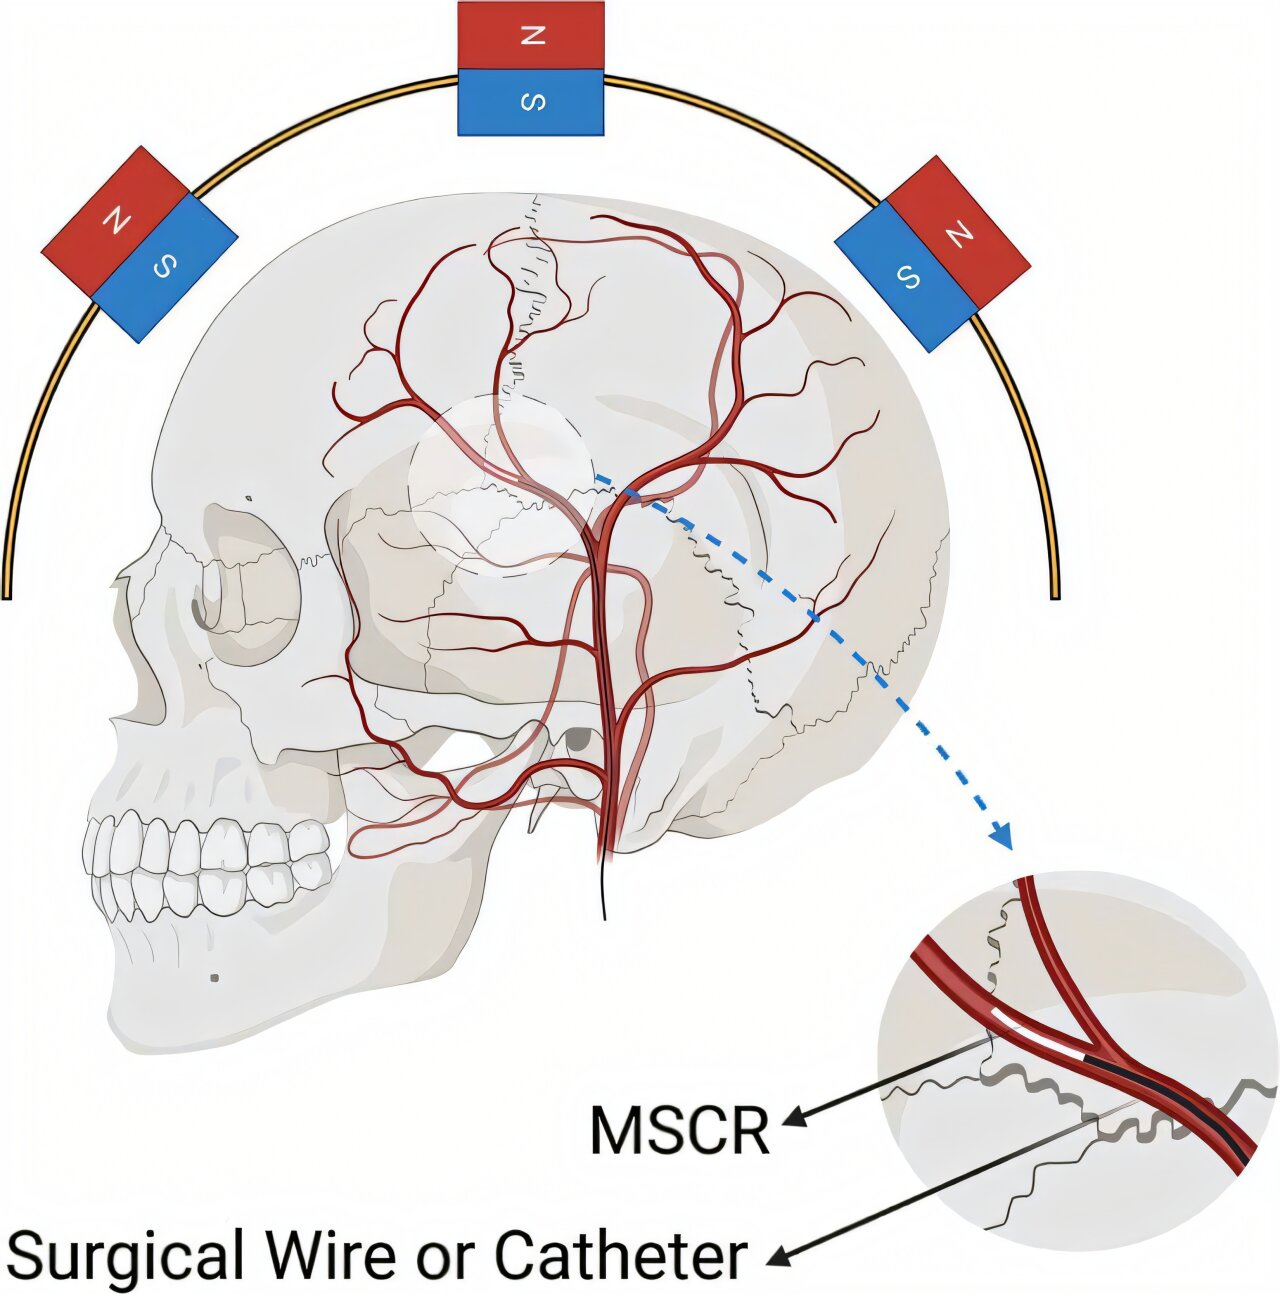
为了消除介入手术中刚性器械对血管壁的剪切损伤,研究团队设计出一种毫米级大小的微型软体机器人。该机器人采用具有优异生物相容性的类橡胶复合材料(Biocompatible rubber-like composite)作为基质,并在其内部均匀嵌入了微磁性颗粒。
在工作机理上,这种磁性软体机器人(MSCR)被附着在传统手术导管或手术导丝的远端(Distal end)。通过在外部配置一个安装在六自由度工业机器人上的强永磁体,研究人员可以通过调整外部永磁体的三维空间角度与运动位置,无线、非接触式地远程引导该微型机器人在血管内进行多自由度弯曲与转向。
Sedaghati 教授指出,无线磁场控制技术为微创外科手术带来了新的可能。通过将这种毫米级磁控软体机器人作为手术器械的尖端,医生能够操控其柔顺地绕过血管分支、向阻塞区推进,并在完成血栓清除任务后安全撤回,从而降低了传统机械推力直接触碰血管壁所带来的损伤风险。
双重深度学习模型攻克流体干扰
相比于传统依赖庞大电磁铁或简单开环控制(Open-loop control)的磁控系统,本项研究的一大核心贡献在于引入了基于深度学习的闭环控制系统(Closed-loop system),实现了对复杂血流动力学环境中软体机器人动态形变的高频实时精准重构。
为了达到这一技术指标,联合团队针对性地训练并部署了双重深度学习模型:
首先是动力学行为预测模型。该模型将解析力学方法与深度学习网络相融合,能够在线实时预测微型机器人在变化的流体动力、自身重力以及外部变化磁场三重耦合作用下的非线性形变与运动响应。
其次是机器视觉追踪模型。为了提供高频反馈,研究人员训练了一个机器视觉深度学习网络,通过基于视觉的高速高频图像反馈,实时提取并跟踪机器人的整体空间构型及其尖端(Tip)的三维坐标。
通过这两大 AI 模型的闭环协同配合,该系统能够连续测量并修正微型机器人的位姿误差。体外模拟实验(In vitro experiments)数据显示,在血流动力学环境干扰下,该闭环控制系统展现出了较强的抗扰性与控制稳定性。相比于常规的控制方案,新系统的轨迹跟踪误差(Tracking error)大幅减少了高达 77%,且所需的控制功耗与响应难度显著降低。
多学科交叉试验验证
为了验证该自动化机器人平台在真实临床手术环境下的可行性,研究团队在实验室中构建了一系列透明流体微通道(Transparent fluidic channels),仿真了人体内带有持续液体冲刷的真实血管微环境。路径跟踪测试确证,即使身处高流速的模拟血流冲刷中,该软体机器人依然能够保持高精度的路径贴合与稳健的循迹性能。
“这项工作融合了先进材料设计、软体机器人、计算与实验力学、人工智能以及现代控制理论。”论文第一作者、新晋博士后研究员 Alireza Moezi 表示。
尽管该系统目前仍处于临床前的概念验证(Proof-of-concept)阶段,但该研究所展示的 AI 辅助磁控闭环系统,已经证明了通过智能算法和软体微系统解决难治性血管腔道介入难题的应用潜力。未来,随着该技术的进一步优化,其有望在脑卒中超早期血栓清除、靶向药物定点微递送等前沿精准微创医学管线中发挥关键作用,为下一代智能医疗装备的研发夯实底层技术根基。
参考文献:Alireza Moezi et al, Robotic-assisted tracking control of magnetoactive soft continuum robots in magnetic gradients, Smart Materials and Structures (2026). DOI: 10.1088/1361-665x/ae2708
编辑:王洪
排版:李丽















评论 (0)