作者:苏昀|肽度 TIMEDOO | 发布日期:2026年11月18日 | 文章类型:论文解读
解读对象:Frontiers in Neurology 社论,DOI 10.3389/fneur.2026.2006620。
核心结论
- 作者 Kai Guo 来自中国科学院苏州生物医学工程技术研究所,梳理同名研究专题中的五篇文章。它不是新的临床试验,不能单独证明某种设备有效[1]。
- 汇总证据指向“有益但幅度有限”:Zheng 等纳入 27 项随机对照试验,BCI 训练使 FMA-UE 平均提高 3.50 分(95% CI 2.09–4.90,I²=68%);独立的 Wu 等荟萃分析(35 项试验、1,188 例)为 4.55 分[3][7]。
- 对照越严格,优势越小:Wu 等发现,对比常规康复的合并差值为 6.70 分,对比“剥离了神经相关性”的假 BCI 对照仅 1.97 分,且区间跨过 0(−2.51 至 6.45)[7]。
- 最直接的证据来自小样本先导试验:Jin 等 40 例亚急性卒中患者中,闭环 EEG-BCI 软体手套组的 FMA-UE 校正后组间差为 13.40 分,但属于单中心先导试验、仅 4 周、无随访[4]。
- 认知获益的证据与 BCI 无关:Wang 等显示机器人训练与 MoCA 改善相关(SMD 0.43),但仅 4 项研究、247 例,剔除一项后不再显著,且并非 BCI 控制训练[2]。
- 神经自适应仍是目标而非现实:社论明确指出,持续个体化自适应不是所讨论系统已具备的能力,功能改善也不能等同于神经重塑的证据[1]。
论文档案卡
| 文章类型 | 社论(Editorial),Frontiers in Neurology“神经康复(Neurorehabilitation)”版块 |
|---|---|
| 英文标题 | Editorial: Neuroadaptive brain-computer interface-driven robotic system for hand rehabilitation in stroke patients |
| 作者与单位 | Kai Guo;中国科学院苏州生物医学工程技术研究所(Suzhou Institute of Biomedical Engineering and Technology, CAS) |
| 刊物信息 | Frontiers in Neurology,2026 年,第 17 卷,文章编号 2006620;ISSN 1664-2295;Frontiers 页面标示影响因子 3.3、CiteScore 5.4 |
| DOI | 10.3389/fneur.2026.2006620 |
| 时间线 | 2026-09-22 收稿;2026-11-02 接受;研究专题页面标注发表日期为 2026-11-16 |
| 所属研究专题 | “Neuroadaptive Brain-Computer Interface-Driven Robotic System for Hand Rehabilitation in Stroke Patients”(专题编辑:Kai Guo、Ramana Vinjamuri、Xiaofeng Xiong) |
| 许可与版本 | CC BY 开放获取;撰写本文时,Frontiers 页面提示最终排版版本将稍后发布,页码等信息以最终版为准 |
研究背景:手功能为什么是卒中康复的“最后一公里”
社论指出,抓握、捏取和精细物体操作依赖四项条件:协调的运动规划、残存下行运动通路的完整性、准确的本体感觉反馈,以及持续的任务特异性训练[1]。对重度瘫痪患者而言,最后一项恰恰最难——他们无法产生足够的自主运动来完成高强度训练,运动减少又削弱感觉运动皮层获得的输入,形成“越不动、越难恢复”的循环[7]。Jin 等在引言中还提到,近端控制与运动启动往往早于灵巧手功能改善,因此评价时应同时覆盖损伤层面(如 FMA-UE)和活动层面(如 ARAT)[4]。
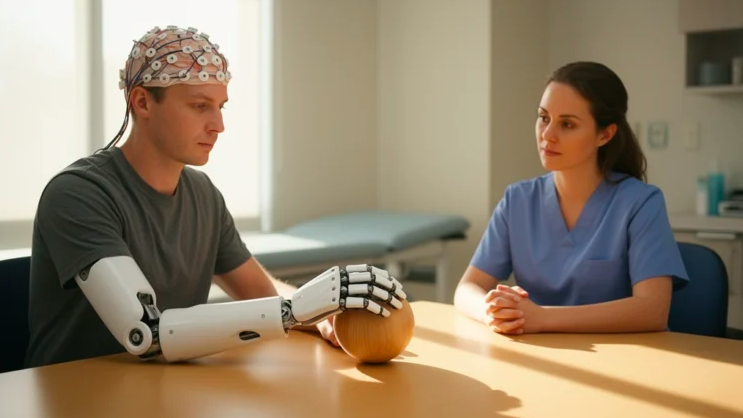
脑机接口(brain-computer interface,BCI)试图打破这个循环:在自主运动严重受损时,它仍能直接从皮层活动中解码运动意图;康复机器人等外周效应器再把解码出的意图转化为及时的运动辅助和与任务匹配的感觉反馈[1]。可以简化理解为:BCI 负责“听懂意图”,机器人负责“把意图兑现为动作和感觉”,二者闭合成回路。
社论的核心主张:从“自动化训练”走向自适应闭环
社论的表述相当克制:专题的中心目标不是简单地把康复训练自动化,而是迈向能响应个体状态的自适应闭环系统,使运动意图解码、外部运动辅助、多模态感觉反馈与(可能存在的)活动依赖性神经可塑性紧密耦合、双向互动;其中神经可塑性“无法仅凭反馈推断”[1]。
作者还区分了两类 BCI:辅助型 BCI 补偿已丧失的功能,修复型 BCI 则试图通过意图相关的感觉运动反馈和活动依赖性可塑性促进恢复。二者可以互补,尤其适合需要辅助才能完成有意义任务的重度患者[1]。
三层系统:读懂这五项研究的“坐标系”
| 层级 | 含义 | 脑信号是否参与控制 | 对应本专题研究 | 证据现状 |
|---|---|---|---|---|
| 机器人辅助训练 | 机器人按预设程序提供辅助与反馈 | 否 | Wang(荟萃分析)、Zhao(随机试验) | 有运动与认知方面的证据,但不能推断“脑接触性”效应 |
| EEG 触发的脑接触性 BCI | 脑电指标达到阈值才触发机器人、FES 或反馈 | 是 | Zheng(荟萃分析)、Jin(随机试验) | 汇总结果为阳性,但神经相关性的独立贡献证据较薄弱 |
| 神经自适应系统 | 依据神经或行为状态动态调整辅助、反馈或任务难度 | 是,并持续调节 | 无已被证实的完整案例 | 社论称其“仍是未来目标” |
注:三层划分为本文依据社论表述所做的归纳,便于阅读,并非社论原文的分类表[1]。
五项研究一览:证据地图
| 研究 | 类型 | 样本 | 干预与比较 | 主要发现 | BCI 是否参与控制 | 证据边界 |
|---|---|---|---|---|---|---|
| Wang 等 [2] | 系统评价与荟萃分析 | 13 项 RCT,488 例 | 机器人辅助训练 vs 传统训练 | MoCA SMD 0.43(0.04–0.81),仅 4 项研究、247 例;GRADE 低 | 否 | 敏感性分析不稳定 |
| Zheng 等 [3] | 系统评价与荟萃分析 | 27 项 RCT,1,023 例 | BCI 康复 vs 对照 | FMA-UE WMD 3.50(2.09–4.90),I²=68%;FMA-LE WMD 2.59(1.94–3.23) | 是 | 异质性高;多数无随访 |
| Jin 等 [4] | 单中心、评估者盲法随机先导试验 | 40 例亚急性卒中 | EEG 闭环 MI-BCI 软体手套 vs 非 EEG 触发手套辅助(剂量匹配) | FMA-UE 校正差 13.40(10.71–16.08) | 是 | 先导研究;4 周、无随访 |
| Zhao 等 [5] | 随机对照试验 + fNIRS | 38 例(19/19) | 多模态感觉反馈机器人 + 常规康复 vs 剂量匹配常规康复 | 试验组 FMA-UE 显著改善,组间改变量差异 P<0.05 | 否 | fNIRS 仅为相关指标 |
| Li 等 [6] | 系统评价与网络荟萃分析方案 | — | 拟比较 FES、机器人/外骨骼、视觉、VR、多模态反馈 | 尚无结果 | 拟纳入 BCI 反馈模式研究 | 方案不提供疗效数据 |
逐项解读:五项研究各说明了什么
Wang 等:机器人训练与认知功能(荟萃分析)
Wang 等检索 PubMed、Embase、Cochrane Library 和 Web of Science(至 2025 年 5 月),纳入 13 项 RCT、488 例患者(试验组与对照组各 244 例),比较机器人辅助训练与传统训练对认知功能的影响[2]。
4 项研究、247 例提供了 MoCA 数据,机器人训练组更高(SMD 0.43,95% CI 0.04–0.81,P=0.03),但异质性中等(I²=56%);其余多数认知量表的组间差异不显著。逐一剔除分析显示,剔除一项采用机器人步态训练联合虚拟现实的研究(Manuli 等)后,MoCA 的差异不再显著、异质性降至 I²=4%;GRADE 将 MoCA 证据评为“低”[2]。
怎么读:社论特别强调,这项综合针对的是不含 BCI 控制的机器人训练,不能确立脑接触性康复的临床效应[1]。它的价值在于提醒研究者:注意力、认知状态和任务投入会影响运动学习,也影响患者与 BCI-机器人系统互动的能力。
Zheng 等:BCI 康复与 Fugl-Meyer 评分(荟萃分析)
Zheng 等检索五个数据库至 2025 年 8 月 29 日,纳入 27 项 RCT(2013–2025 年发表,共 1,023 例),其中 23 项报告上肢、4 项报告下肢功能[3]。
- 上肢:FMA-UE 加权均数差(WMD)3.50 分(95% CI 2.09–4.90,P<0.001),异质性高(I²=68%)。
- 下肢:FMA-LE WMD 2.59 分(95% CI 1.94–3.23),仅 4 项研究、144 例,I²=0%。
- 质量与偏倚:RoB 2 评估为 24 项低风险、1 项存在疑虑、2 项高风险;Egger 检验未提示显著发表偏倚(P=0.344 与 0.335)[3]。
亚组分析提示:BCI-FES 与 BCI-机器人对 FMA-UE 有显著效应,BCI-视觉反馈则无;年龄小于 60 岁、损伤更重者获益更明显;每天 20–60 分钟、每周 2–5 次、共 3–4 周的方案效果最好,总疗程超过 4 周未带来显著额外获益[3]。需要注意,这些属于亚组与探索性结论,作者明确表示该剂量方案并非最终指南;而独立的 Wu 等分析并未发现反馈模态之间存在统计学显著差异(P=0.12),其剂量–反应分析也未检出信号[7]。
怎么读:社论据此强调“BCI 康复不应被视为单一同质的干预”:疗效取决于运动意图如何解码、反馈如何给出,而研究间的高异质性限制了合并估计的解释与推广[1]。此外,Zheng 汇总的试验里包括样本最大的一项——Wang 等发表于 Med 的 296 例亚急性缺血性卒中试验(BCI-FES,4 周)[3][11]。
Jin 等:闭环 EEG-BCI 软体手套随机先导试验
这是社论所称“直接检验脑接触性控制”的证据来源[1][4]。试验设计与结果如下。
| 设计 | 单中心、评估者盲法、两臂平行(1:1)随机先导试验;注册号 ChiCTR2400083992 |
|---|---|
| 人群 | 40 例首发皮层下卒中,发病 2 周至 3 个月,患手 Brunnstrom II–IV 期,年龄 16–80 岁,MMSE 大于 26;随机前有 2 天运动想象适应期;40 例全部完成 |
| BCI 组 | 32 通道盐水 EEG(500 Hz);个体化 EEG 参与/控制指数超过预设阈值,软体康复手套才提供辅助抓握,并配合视觉、听觉、触觉反馈与虚拟现实任务;单次试次为 2 秒提示 + 4 秒运动想象 + 4 秒反馈 + 2 秒休息 |
| 对照组 | 佩戴相同的 EEG 帽与手套,接受预设的、非 EEG 触发的手套辅助,训练时长、任务指令、设备暴露和多感官反馈均与 BCI 组匹配 |
| 剂量 | 两组均接受 4 周:常规康复每次 30 分钟、每日 1 次、每周 5 天;运动想象手训练每次 20 分钟、每日 1 次、每周 5 天 |
| 安全性 | 无严重不良事件;轻度疲劳 BCI 组 1/20、对照组 2/20;皮肤不适两组均为 2/20 |
基线校正的协方差分析(ANCOVA)结果(BCI 组减对照组,第 4 周):
| 结局 | BCI 组(基线 → 第 4 周) | 对照组(基线 → 第 4 周) | 校正后组间差(95% CI);P 均小于 0.001 |
|---|---|---|---|
| FMA-UE(0–66 分) | 15.20 → 35.00 | 16.90 → 23.40 | 13.40 分(10.71–16.08) |
| ARAT(0–57 分) | 5.80 → 18.65 | 5.70 → 11.25 | 7.31 分(4.55–10.07) |
| MBI(0–100 分) | 50.80 → 79.50 | 48.30 → 65.40 | 12.21 分(8.55–15.87) |
| FFT%α(探索性 EEG) | 4.27% → 7.89% | 1.78% → 1.46% | 6.78 个百分点(5.22–8.34) |
| FFT%β(探索性 EEG) | 2.30% → 4.95% | 0.54% → 0.70% | 3.95 个百分点(2.53–5.36) |
这项设计好在哪:对照组保留了运动想象练习、机器人暴露、训练时长和多感官反馈,只拿掉“EEG 实时触发”这一环,因而能更聚焦地评估脑接触性本身[1][4]。
它还回答不了什么:作者自述的局限包括单中心、小样本、4 周且无随访;2 天适应期可能富集了运动想象能力较强的人群;治疗师和受试者无法完全盲法,也未收集疗效期望评分;缺少真实世界患手使用的客观测量[4]。在数据细节上,两组 FMA-UE 改变量的标准差悬殊(BCI 组 5.85,对照组 1.18),ARAT 基线标准差(15.16)大于均值(5.80),提示存在偏态与地板效应——对基于正态假设的 ANCOVA 来说,这是值得追问的地方(本文观察)。
Zhao 等:多模态感觉反馈机器人与 fNIRS
Zhao 等随机分配 38 例卒中患者(19/19),比较“剂量匹配的常规康复”与“常规康复 + 多模态感觉反馈机器人训练”,主要结局为 FMA-UE,并用功能性近红外光谱(fNIRS)记录静息态功能连接与肩、肘、指屈曲任务的皮层激活(HbO);注册号 ChiCTR2400080101[5]。
结果:试验组 FMA-UE 显著改善,对照组改善幅度较小且不显著,两组改变量差异 P<0.05;静息态下试验组额叶–运动区功能连接增强,涉及 PreM&SMC、DLPFC、FEF 等区域;任务态下,对照组在部分通道出现激活下降,试验组激活模式则相对保持——也就是说,主要表现为“保持”而不是普遍增强[5]。
怎么读:社论提醒,这些 fNIRS 发现是神经生理相关指标,不是皮层变化导致运动恢复的因果证据;与 EEG 触发的 BCI 不同,该试验中脑活动并不控制机器人[1]。
Li 等:BCI 反馈模式网络荟萃分析方案
Li 等的论文是研究方案,已在 PROSPERO 注册(CRD420261370474):拟检索五个数据库至 2026 年 3 月,仅纳入平行组 RCT;干预节点按反馈方式分为 BCI-FES、BCI-机器人/外骨骼、BCI-视觉、BCI-虚拟现实和 BCI-多模态;主要结局为 FMA-UE,次要结局为 ARAT 与 WMFT;将采用频率学派随机效应网络荟萃分析,并以节点分割法检验不一致性、以 SUCRA 排序,证据确定性用 GRADE 或 CINeMA 评估[6]。
怎么读:方案本身不提供任何疗效数据[1]。它的意义在于把“哪种反馈更好”这一长期靠亚组分析回答的问题,放进统一的统计框架里检验。
交叉验证:独立研究怎么说
为避免只依赖社论的转述,下表把五项研究之外的独立荟萃分析并列对照。BCI 卒中运动康复的证据量在八年间显著增长:2018 年首个荟萃分析仅纳入 9 项 RCT、235 例[8],到 2026 年已有 35 项 RCT、1,188 例的合并分析[7]。
| 来源 | 纳入 | 结局 | 效应(95% CI) | 说明 |
|---|---|---|---|---|
| Cervera 等 2018 [8] | 9 项 RCT,235 例 | FMA-UE | SMD 0.79(0.37–1.20) | 首个 BCI 卒中运动康复荟萃分析;SMD 与 MD 不可直接比较 |
| Zheng 等 2026 [3] | 23 项 RCT(上肢) | FMA-UE | WMD 3.50(2.09–4.90);I²=68% | 检索至 2025 年 8 月 |
| Wu 等 2026 [7] | 33 项 RCT,N=1,154 | FMA-UE | MD 4.55(2.84–6.25);I²=36.8%;GRADE 中等 | 检索至 2026 年 5 月;ARAT MD 3.90(1.31–6.50),WMFT MD 8.53(3.01–14.04),均为低确定性 |
| Wu 等:对比常规康复 [7] | k=12 | FMA-UE | MD 6.70(4.43–8.96) | 对照最宽松 |
| Wu 等:对比剂量匹配主动康复 [7] | k=10 | FMA-UE | MD 2.41(0.48–4.34) | 对照更严格 |
| Wu 等:对比假 BCI/神经相关性对照 [7] | k=6 | FMA-UE | MD 1.97(−2.51–6.45),不显著 | 最能分离“脑接触性”的对照 |
| Jin 等 2026 [4] | 40 例先导试验 | FMA-UE | 校正差 13.40(10.71–16.08) | 单中心、4 周 |
Zheng 与 Wu 的合并值有差异(3.50 对 4.55),原因包括纳入集合、检索截止时间和数据处理方法不同——这本身就提示单一合并值不宜被当作“定值”。真正稳定的信息是方向:多数合并分析都支持 BCI 训练有益,而幅度随对照严格程度而变。
技术深度分析:四个值得追问的问题
被检验的是“脑接触性”,还是整套训练?
BCI 康复往往是一个“组合包”:运动想象训练、机器人或 FES 辅助、多感官反馈、治疗师互动,以及真正独特的一环——反馈由患者自己的脑电触发。要回答“脑接触性本身有没有价值”,对照组必须保留前面所有元素,只拿掉最后一环。Wu 等的分层结果恰好呈现了这个梯度:对比常规康复 6.70 分,对比剂量匹配的主动康复 2.41 分,对比假 BCI 对照仅 1.97 分且不显著[7]。社论呼吁“能够分离神经相关性贡献的主动对照”,原因就在这里[1]。
Jin 等的对照设计正是这一思路的实践[4],但其 13.40 分的校正差值远高于上述假 BCI 对照的合并估计。两者的人群、剂量和测量并不相同,差距不能简单归因;但它足以提示先导试验的效应值可能被高估,需要更大的多中心试验检验(本文推断)。
统计学显著等于临床上有意义吗?
Page 等为慢性期、轻至中度上肢障碍患者估计的 FMA-UE 临床重要差异约为 4.25–7.25 分(常被引用 5.25 分)[9];Hiragami 等针对恢复期中重度偏瘫患者(平均发病后 49.4 天)得到 12.4 分[10]。对照这些阈值:Zheng 的合并值 3.50 低于 Page 区间下限,Wu 的 4.55 刚触及下限[3][7];Jin 等 BCI 组的组内改变 19.80 超过 12.4,对照组的 6.50 则未达到[4]。需要强调,临床重要差异随人群和方法而变,这些阈值只能作为参照,不能当作判定标准(本文观点)。
EEG 指标能证明“神经重塑”吗?
Jin 等预设的 EEG 结局是 FFT%α 与 FFT%β,即运动想象期间感觉运动脑电在 α、β 频段的相对频谱功率。作者明确指出,这不是基线归一化的事件相关去同步/同步(ERD/ERS)指标,只能视为任务相关节律调制的探索性指标,而不是皮层效率或神经重组的直接测量;探索性 EEG 结局也未做多重比较校正[4]。另有几处细节值得留意:两组基线 FFT%α 相差不小(BCI 组 4.27%,对照组 1.78%);头皮地形图仅作描述、未做统计检验;α/β 功率还会受注意、疲劳、唤醒度和任务熟悉度影响[4]。这与社论的提醒一致:区分短期神经生理调制与持久重塑,需要纵向 EEG 与 fNIRS,并结合源水平和功能连接分析[1]。
证据能从机器人外推到 BCI、从认知外推到手功能吗?
不能直接外推。Wang 的 MoCA 结果来自意大利和土耳其的 4 项研究,其中左右结论的是一项机器人步态训练联合虚拟现实的试验——它既不是 BCI,也不是手功能康复[2];Zhao 的机器人不由脑活动控制,fNIRS 也只是相关指标[1][5]。把这些证据叠加成“BCI 机器人改善认知并促进神经重塑”,是常见的叙事跳跃。此外,Wu 等发现解码准确率与疗效在部分研究中相关(r=0.526–0.71),但既可能反映信号质量,也可能反映患者本身更强的认知控制能力,二者在现有数据中无法区分[7]。
证据的边界与风险
- 规模小:Wu 等纳入的试验样本量为 11–128 例;Jin 等仅 40 例[4][7]。
- 长期证据稀缺:Zheng 等统计 27 项试验中仅 6 项有随访(2 周至 6 个月)[3];Wu 等则只有 1 项试验提供了主要终点之后的上肢结局,无法合并随访数据[7]。两者口径不同,结论一致。
- 异质性与偏倚:Zheng 的 FMA-UE 合并 I²=68%;Wu 等评估的 35 项试验中仅 8 项(22.9%)为低偏倚风险,19 项存在疑虑,8 项为高风险[3][7]。
- 人群选择:试验多要求患者具备完成运动想象的认知与注意能力,结果不一定适用于所有卒中患者[4][7]。
- 结局单一:多数试验以损伤层面的 FMA-UE 为主(Wu 等中 33 项),报告 ARAT 的 10 项、WMFT 的 5 项;真实世界患手使用的客观测量仍缺乏[1][4][7]。
- 机制证据不足:Wu 等对 22 项试验的神经可塑性证据做叙述性综合,认为其过于异质和稀疏,不足以支持机制解释,且均为前后对照设计、未做中介分析,因果方向无法确立[7]。
对临床与研发的启示(本文观点)
- 康复团队:评估候选患者的运动想象能力、认知与注意,是理解现有试验结果适用范围的前提;评价疗效时宜同时用损伤层面(FMA-UE)、活动层面(ARAT)和真实使用指标[1][4]。
- 设备与算法研发:应规范报告解码准确率与系统延迟,并设置能分离神经相关性的对照,否则很难说明“脑信号参与控制”本身贡献了多少疗效[1]。
- 神经自适应方向:自适应算法需要可靠的“神经状态 → 疗效”映射作为依据;而目前连基础的神经重塑机制都尚未被确证,因此“个体化自适应”仍应视为研究假设[1][7]。
下一步研究:社论给出的路线图
社论提出的优先事项包括[1]:
- 样本量充足的多中心随机对照试验,并设置能分离神经相关性贡献的主动对照。
- 标准化报告解码性能与系统延迟。
- 统一的评估体系:损伤、手灵巧度、日常生活活动、认知,以及真实世界用臂(独立抓握、双手活动、患手自发使用、功能独立性)。
- 纵向 EEG 与 fNIRS 测量,结合源水平与功能连接分析,以区分短期调制与持久神经重组。
- 由病灶特征、残存运动通路、感觉功能、认知和运动想象能力指导个体化的辅助与反馈策略。
与此同时,Li 等的网络荟萃分析方案已完成注册[6],Wu 等 2026 年的综述已给出了一份覆盖 35 项试验的最新合并估计[7],领域正在从“有没有效”转向“对谁、在什么对照下、靠什么机制有效”。
术语速查
| FMA-UE | Fugl-Meyer Assessment for Upper Extremity,Fugl-Meyer 上肢运动评估,33 项、0–66 分,分数越高损伤越轻(损伤层面) |
|---|---|
| ARAT | Action Research Arm Test,上肢动作研究测试,19 项、0–57 分,含抓握、握持、捏取和粗大运动(活动层面) |
| MBI | Modified Barthel Index,改良 Barthel 指数,0–100 分,评估基础日常生活活动的独立性 |
| MoCA | Montreal Cognitive Assessment,蒙特利尔认知评估,总体认知功能筛查量表(满分 30 分) |
| EEG / fNIRS | 脑电图 / 功能性近红外光谱;前者记录神经电活动,后者通过血氧(HbO)变化反映皮层活动 |
| 运动想象(MI) | 患者在不产生外显动作的前提下想象运动,是 EEG-BCI 常用的意图来源 |
| 脑接触性(contingency) | 反馈或机器人辅助由患者自身的脑活动实时触发,而非按预设程序给出 |
| MCID | 最小临床重要差异,指患者可感知为有意义的最小变化,随人群与方法而异 |
常见问题(FAQ)
这篇 Frontiers in Neurology 社论证明脑机接口康复有效吗?
不能单独证明。它是对同名研究专题中五篇文章的评述,涵盖荟萃分析、随机对照试验、神经生理研究和研究方案,证据层级各不相同。作者明确指出,反馈相关的临床改善并不等于神经可塑性重组的证据,持续的个体化自适应也仍是未来目标,而非所讨论系统已具备的能力。
脑机接口训练能把卒中后上肢功能提高多少?
汇总估计因研究集合而异:Zheng 等(27 项随机对照试验)的 Fugl-Meyer 上肢评分(FMA-UE)加权均数差为 3.50 分(95% CI 2.09–4.90),Wu 等(35 项试验、1,188 例)为 4.55 分(95% CI 2.84–6.25)。差值大小取决于对照:对比常规康复为 6.70 分,对比假 BCI 等神经相关性对照仅 1.97 分且不显著。
“闭环”“脑接触性”“神经自适应”有什么区别?
闭环指把运动意图解码、机器人辅助和感觉反馈连成回路;脑接触性指反馈由患者自己的脑电活动触发,例如脑电指标达到阈值才驱动机械手套;神经自适应则要求系统还能依据神经或行为状态动态调整辅助、反馈或任务难度。社论指出,最后一项仍是未来目标。
Jin 等试验中 13.40 分的差异可信吗?
它是有价值的先导信号,但不宜直接外推。该研究是单中心、评估者盲法、40 例的随机先导试验,干预与评估仅 4 周,EEG 指标属探索性分析。这一差值也明显高于 Wu 等对假 BCI 对照的合并估计(1.97 分),因此需要样本量更大、随访更长的多中心试验来验证。
机器人康复能改善认知吗?
现有证据有限。Wang 等荟萃分析纳入 13 项试验、488 例,MoCA 改善为 SMD 0.43(95% CI 0.04–0.81),但仅 4 项研究、247 例提供该指标,剔除一项研究后不再显著,证据质量被评为低;这些研究也并非 BCI 控制训练,不能据此推断脑接触性康复对认知的作用。
fNIRS 或 EEG 的变化是否说明大脑发生了重塑?
不能。Zhao 等的 fNIRS 结果属于神经生理相关指标,并非皮层变化导致运动恢复的因果证据,且其机器人不由脑活动控制;Jin 等的 FFT%α、FFT%β 是相对频谱功率,作者视其为探索性、提出假设的信号。区分短期调制与持久重塑,需要纵向 EEG/fNIRS 以及源水平和功能连接分析。
哪些患者可能适合这类训练?
现有试验多纳入能完成运动想象、认知相对保留的患者。例如 Jin 等要求发病 2 周至 3 个月、患手 Brunnstrom II–IV 期、MMSE 大于 26,并先经 2 天运动想象适应期。证据尚不足以给出普适的适应症,是否适合应由康复科医生评估。
FES、机器人、视觉反馈哪种更好?
目前没有定论。Zheng 等的亚组提示 BCI-FES 与 BCI-机器人有显著效应而 BCI-视觉反馈没有,但 Wu 等未发现反馈模态之间存在统计学显著差异(P=0.12)。Li 等已注册网络荟萃分析方案(PROSPERO CRD420261370474),拟比较 FES、机器人或外骨骼、视觉、虚拟现实和多模态反馈,目前尚无结果。
这些设备已经可以常规用于临床吗?
本文依据的是研究性证据,并不涉及具体产品的注册审批或医保状态。社论强调仍需要多中心、样本量充足、含主动对照的随机试验;任何设备能否在临床使用,应以所在国家或地区药品监管部门的公开信息和医疗机构的临床判断为准。
关于作者
苏昀|肽度 TIMEDOO 作者
专注脑机接口与医疗人工智能方向,覆盖神经信号解码、脑机临床试验、AI神经康复,解读算法迭代、设备落地与医疗伦理相关进展。
肽度 TIMEDOO 官网:https://www.timedoo.com
参考文献
- Guo K. Editorial: Neuroadaptive brain-computer interface-driven robotic system for hand rehabilitation in stroke patients. Front Neurol. 2026;17:2006620. doi:10.3389/fneur.2026.2006620.(社论,本文解读对象)
- Wang J, Ding M, Weng C, Cai H. Effect of robot-assisted training on cognitive function in post-stroke patients: a meta-analysis. Front Neurol. 2026;17:1725457. doi:10.3389/fneur.2026.1725457. 注册号:PROSPERO CRD42024568846。
- Zheng Z, Zhang C, Lv M, Qian C, Gao G, Wang S, Zhu R, Yang J, Zhang C, Xu H. The effect of rehabilitation training based on brain-computer interface on limb function in stroke patients: a systematic review and meta-analyses. Front Neurol. 2026;17:1750875. doi:10.3389/fneur.2026.1750875. 注册号:PROSPERO CRD420251038208。
- Jin W, Niu X, Liu Y, Zhu Z, Gao Z, Wang S, Meng D, Zhu X, Wang H, Wang L, Xu G, Mao Y. Closed-loop motor imagery brain-computer interface-assisted training for upper limb rehabilitation after subacute stroke: clinical and electroencephalographic outcomes from a randomized pilot trial. Front Neurol. 2026;17:1880696. doi:10.3389/fneur.2026.1880696. 注册号:ChiCTR2400083992。
- Zhao LH, Zhang JP, Wu JJ, Cao Y, Lu ZY, Hua XY, Bi X, Xu JG. Clinical efficacy and cortical network modulation of a multimodal sensory feedback upper-limb rehabilitation robot for post-stroke upper-limb recovery: a randomized controlled trial. Front Neurol. 2026;17:1820579. doi:10.3389/fneur.2026.1820579. 注册号:ChiCTR2400080101。
- Li Y, Deng Y, Deng L, Lu X, Huang C, Chen X, Liu Y, Chen P, Tang M, Wang F. Different feedback modes of brain–computer interface training for upper limb motor function after stroke: a protocol for a systematic review and network meta-analysis. Front Neurol. 2026;17:1865968. doi:10.3389/fneur.2026.1865968. 注册号:PROSPERO CRD420261370474。
- Wu Y, Zhu F, Dong Q, Zhang M. Brain-computer interface for post-stroke upper-limb recovery: a systematic review integrating clinical efficacy with neuroplasticity evidence. Front Neurol. 2026;17:1895484. doi:10.3389/fneur.2026.1895484. 注册号:PROSPERO CRD420251053630。
- Cervera MA, Soekadar SR, Ushiba J, Millán JDR, Liu M, Birbaumer N, et al.. Brain-computer interfaces for post-stroke motor rehabilitation: a meta-analysis. Ann Clin Transl Neurol. 2018;5(5):651–663. doi:10.1002/acn3.544.
- Page SJ, Fulk GD, Boyne P. Clinically important differences for the upper-extremity Fugl-Meyer scale in people with minimal to moderate impairment due to chronic stroke. Phys Ther. 2012;92(6):791–798. doi:10.2522/ptj.20110009.
- Hiragami S, Inoue Y, Harada K. Minimal clinically important difference for the Fugl-Meyer assessment of the upper extremity in convalescent stroke patients with moderate to severe hemiparesis. J Phys Ther Sci. 2019;31(11):917–921. doi:10.1589/jpts.31.917.
- Wang A, Tian X, Jiang D, Yang C, Xu Q, Zhang Y, et al.. Rehabilitation with brain-computer interface and upper limb motor function in ischemic stroke: a randomized controlled trial. Med. 2024;5:559–569.e4. doi:10.1016/j.medj.2024.02.014.
- Frontiers 研究专题页面:Neuroadaptive Brain-Computer Interface-Driven Robotic System for Hand Rehabilitation in Stroke Patients. frontiersin.org/research-topics/70206.
- 媒体报道(二次来源):Pierce C. Brain-Computer Interface Robotic Systems Aid Post-Stroke Hand Rehabilitation Across Studies. Scienmag, 2026-11-16;Bioengineer.org 同日转载。
医学声明
本文仅用于科学传播与信息交流,不构成诊断、治疗建议或设备推荐。卒中康复方案须由具备资质的临床医生与康复治疗团队依据个体情况制定。文中数据均来自所列公开文献,请以原文为准。

评论 (0)