


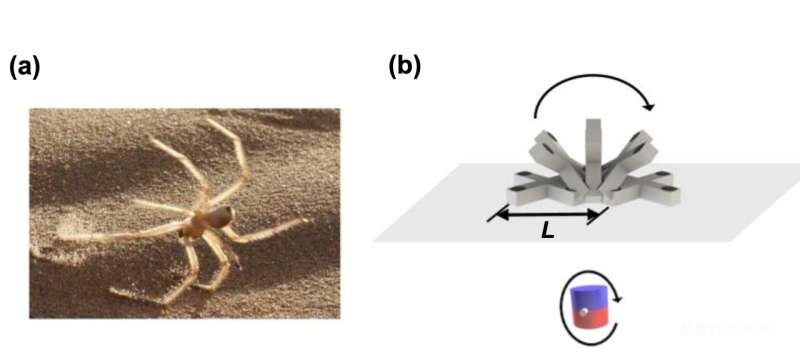
近年来,胃肠道(GI)癌症及其他消化系统疾病的发病率显著上升。传统诊断和治疗主要依赖内镜检查,但这一方式往往令患者极度不适,并且难以触及肠道深处或结构复杂的部位。为解决这一难题,科研人员正在探索更为温和且高效的替代方案。
澳门大学的一支研究团队近日在 International Journal of Extreme Manufacturing 发表论文,介绍了一种仿生磁控软体机器人(bio-inspired magnetic soft robot, BMSR)。这种机器人能够在复杂环境中攀爬、滚动和定点送药,为胃肠道疾病的微创治疗提供了全新思路。
研究团队的设计灵感来自于金轮蛛——一种能通过独特翻滚动作在多种地形中快速移动的蜘蛛。机器人采用柔性可变形材料制造,避免了传统刚性部件可能对组织造成的损伤,也可显著减轻患者的不适感。
与依赖马达的传统微型机器人不同,BMSR通过体外磁场操控实现运动。其独特的结构设计使其能够在任意角度的斜坡上攀爬,甚至克服肠道中的粘液、皱褶及最高达8厘米的高度差。这种卓越的机动性不仅能实现精准药物递送,还可结合内镜提供实时影像导航。
在初步实验中,研究人员将BMSR置入已死亡动物的胃肠道中进行测试。结果显示,机器人能够顺利抵达指定位置并释放药物,且未对组织造成损伤。论文作者指出:“In vitro animal experiments validate the feasibility of BMSRs, paving a way for their usage in minimally invasive GI treatment.”
未来,研究团队计划进一步优化BMSR,并在活体动物中开展试验。如果证明其安全且具备良好生物相容性(biocompatible),这一技术有望进入临床试验,为胃肠道癌症患者带来创伤更小、精度更高的新型治疗方式。
参考文献:Ruomeng Xu et al, Bio-Inspired Magnetic Soft Robots with Omnidirectional Climbing for Multifunctional Biomedical Applications, International Journal of Extreme Manufacturing (2025). DOI: 10.1088/2631-7990/ae0214
编辑:王洪
排版:李丽















评论 (0)