


传统的固定修复(牙冠修复)是一项耗时较长的临床操作。当患者因严重龋齿或牙体缺损需要佩戴牙冠时,往往需要经历多次复诊。在首诊中,牙医需要手动磨除病变牙体、进行基牙预备、制备临时牙冠并取模;待数日后永久牙冠加工完成,患者才可进行第二次复诊戴冠。这种繁琐的流程不仅占用大量医疗资源,也增加了患者的就诊负担。
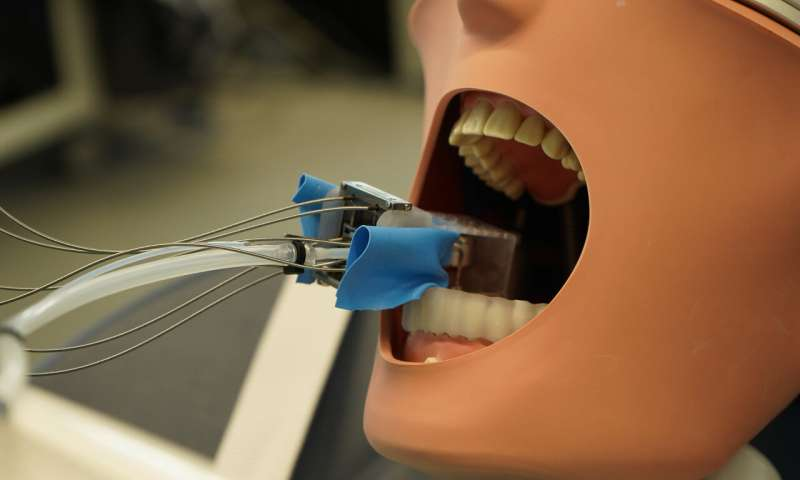
近日,机器人与生物医学工程领域学术期刊《IEEE医学机器人与仿生学学报》(IEEE Transactions on Medical Robotics and Bionics)发表了一项研究论文。瑞士巴塞尔大学(University of Basel)生物医学工程系 Georg Rauter 教授团队领衔,联合苏黎世大学牙医学中心、伯尔尼大学以及 Camlog 公司,开发出一种红酒软木塞大小的微型口内机器人(Miniature Intraoral Robot,简称 MIR)。该机器人能够依据预设的数字化蓝图,自动执行全冠基牙制备,有望实现牙冠修复的“首诊即刻制备与加工”,缩减患者的复诊次数。
为了能让机器人在患者口腔狭小的空间内安全地展开作业,研究团队在结构设计上进行了空间优化。该 MIR 机器人的口内主体尺寸仅为 43 × 26 × 28 毫米。为了减重并释放口内空间,其核心驱动电机和控制系统被置于口腔外部,通过柔性传动轴、电缆和管道与口内微型主体相连。
在未来的临床应用场景中,牙医将在患者首诊时通过口腔数字化扫描获取牙齿的三维结构数据。该扫描数据具有双重用途:一方面用于在计算机上精确规划机器人的切削磨除路径并直接下单制作永久牙冠;另一方面用于快速制作一个定制化的牙科导板(Custom-fitted dental splint)。
MIR 机器人将被直接固定在这套定制导板上。这一设计构建了一个随动机制:即便患者在手术过程中移动或转动头部,机器人也会随之发生同步位移,从而降低了因患者乱动而导致切削偏位或误伤周围软组织的临床风险。
在体外测试中,研究人员在合成树脂牙齿模型以及硬度与天然牙釉质(Tooth enamel)相当的陶瓷材料上对该系统进行了成形切削验证。MIR 机器人分为两个步骤执行基牙制备:首先使用粗钻对合面进行整体减量磨除(Reduction),随后换用细长钻对牙齿侧面的轴壁进行精细修整。
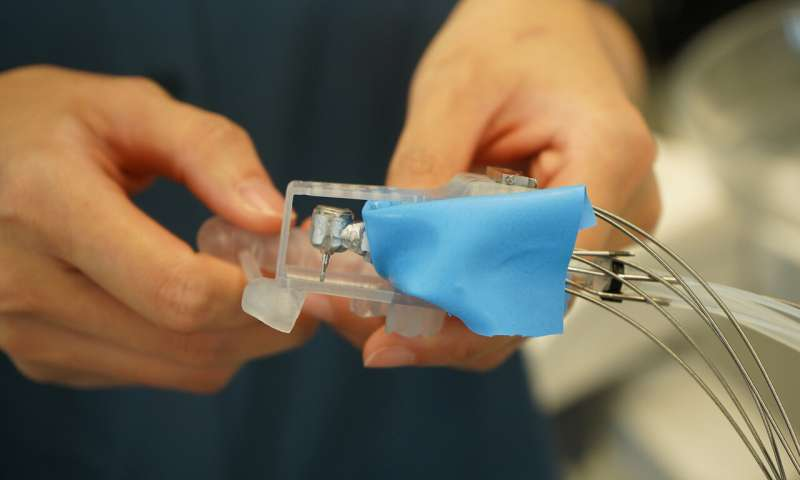
测试数据表明,尽管目前的基座原型机尚未集成任何用于实时位置纠偏的传感器,但其切削位置误差已控制在 0.2 毫米以内,表现出较好的机械本征精度。此外,力学监测显示,机器人切削过程中产生的负载力始终低于 5 牛顿(N),这一指标在保证切削效率的同时,确保了牙周组织的生物力学安全。研究团队目前还在对系统的噪音谱进行评估,以优化未来患者的临床体验。
论文通讯作者 Rauter 教授指出,该项目是临床医学与精密机器人技术跨界融合的成果。在 MIR 机器人正式进入临床转化之前,团队下一步的核心任务是在不增加机器人体积的前提下,将微型相机与多维度传感器集成到口内主体中。届时,即使在手术中途遭遇突发断电,机器人也能在恢复供电后基于传感器数据瞬时识别自身所处的空间坐标,实现无缝续切。随着传感器技术的闭环集成,切削精度还将进一步提升,从而为现代牙齿修复医学的数字化转型提供技术支撑。
参考文献:Yukiko Tomooka et al, Miniature Intraoral Robot (MIR) for Minimally Invasive Tooth Preparation, IEEE Transactions on Medical Robotics and Bionics (2026). DOI: 10.1109/tmrb.2026.3682629
编辑:王洪
排版:李丽















评论 (0)