核心结论
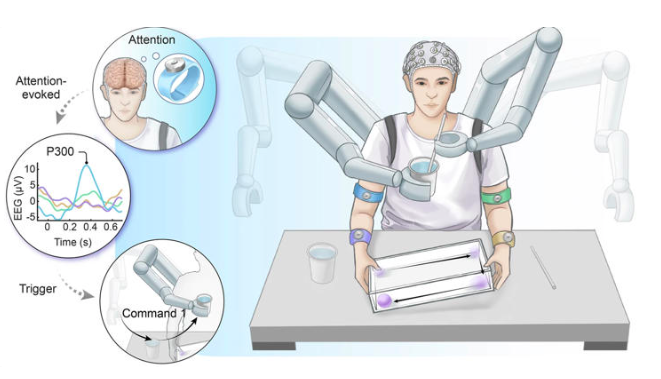
- 帝国理工学院与清华大学等机构的团队,用手臂上的四个振动器编码四条指令,通过触觉注意力诱发的 P300 脑电反应,让健康受试者在双手忙碌时选择机械臂动作。
- 10 名受试者经过三天训练,双任务条件下的指令成功率从 53.1% 提高到 69.7%,同期单任务为 68.1% 到 79.1%。
- 球平衡任务的成功率与用时未受接口使用影响,说明在该任务中自然双手协调得以保留。
- 局限同样清晰:样本仅 10 名健康成人,指令是离散触发,机械臂按预设轨迹运行,首次触发需要数秒。
为什么“再多一条手臂”这么难控制
给一个人再装上一条机械臂,真正的难点不在硬件,而在控制通道:身体并没有闲置的运动通道等着被分配。研究团队在论文中把现有思路概括为两类。一类是“转移式增强”,即借用另一个身体部位的功能来操作额外肢体;另一类是“扩展式增强”,即解码不依赖明显动作、也不干扰当前任务的身体信号[1]。
转移式增强的典型例子是伦敦大学学院 Makin 团队的“第三拇指”研究。健康成人在五天内学会用脚趾下的压力传感器操控佩戴在手上的机械拇指,但这套方案占用了双脚,且训练后自然手的运动协同减弱,大脑对增强手的运动表征出现轻度塌陷[2]。
直接从头皮解码意图可以避免占用其他身体部位。日本 ATR 的 Penaloza 与 Nishio 在 2018 年让健康志愿者在双手平衡小球的同时,通过想象手部抓握来触发机械第三臂;15 名受试者中有 8 人成功完成多任务,但机械手只有张开与闭合两种状态,只提供单一的开关指令[3]。
运动想象路线的瓶颈
运动想象依赖感觉运动节律(SMR),这是位于 alpha/mu 频段(8 至 13 赫兹)、在运动或运动想象时减弱的脑电振荡[4]。问题在于,当用户正在真实地活动双手,想象另一个动作所产生的电活动会与自然运动信号叠加,头皮传感器很难把多条额外指令从中分离出来。因此,这条路线在“边做边控”的场景里通常只能扩展出一个自由度。
技术原理:用 P300 绕开运动皮层
P300 是一种事件相关电位。当人注意到一连串被忽略刺激中的稀有目标刺激时,大脑会在约 200 至 500 毫秒后产生一个幅度约 5 至 10 微伏的正向波峰。1988 年 Farwell 与 Donchin 提出的 P300 拼写器让这一信号成为经典的脑机接口输入,后续研究也在渐冻症患者中验证了其可用性[5][6]。
传统视觉 P300 依赖屏幕上闪烁的字符,会占满用户的视线,不适合需要眼手并用的操作。振动刺激同样可以诱发 P300,同时保持视觉与运动系统空闲。此前,Eidel 与 Kübler 在 2022 年的训练研究中发现,四选一振动触觉接口经多次训练后,准确率由 79.2% 提高到 92.0%,P300 幅度也显著增大;该研究对工作负荷下表现的单独检验结果并不明确[7]。
新研究把这一思路用到了机械肢体控制上,核心设计可以概括为“编码在身体上,解码只看有没有 P300”:
| 环节 | 具体做法 |
|---|---|
| 刺激 | 四个 C2-HDLF 振动器对称固定在双臂上臂与前臂,工作频率 60 赫兹,每次振动 200 毫秒、间隔 200 毫秒,随机顺序出现,一轮四个位置共 1.6 秒 |
| 指令编码 | 每个振动器对应一条机械臂指令;用户默默注意目标振动器、忽略其余三个 |
| 采集 | 64 导头皮 EEG,采样率 1000 赫兹;因眼动与面部肌电污染,排除 18 个额区通道;以 Cz 通道分析 P300 |
| 解码 | 连续四次同一振动器的响应取平均,经 xDAWN 空间滤波与线性核支持向量机判断是否出现 P300,并与刚刚振动的位置匹配 |
| 决策节奏 | 每次测试最多 80 次脉冲,第一次判断在平均窗口满足后给出,此后每一轮更新一次 |
| 个体校准 | 每位受试者约 15 分钟,用于训练个体化解码器 |
这里有一个关键的设计取舍:分类器并不需要区分四种不同的脑电模式,只需要回答“此刻有没有 P300”。哪条指令被选中,由 P300 与哪个振动器同时出现来决定。这使得可用指令数量由振动器数量决定,而不必与自然运动信号逐一“解缠”。
实验设计与受试者
研究共纳入 10 名右利手健康成人,年龄 23 至 37 岁,男性 6 人、女性 4 人,其中 2 人有脑机接口经验。研究获得帝国理工学院研究伦理委员会批准,所有人签署知情同意书[8]。
每天的流程包括三部分:60 秒的球平衡基线测试,受试者双手端着矩形塑料托盘,让小球依次滚过四个角;单任务条件下 32 次在线指令识别,只专注于振动;双任务条件下 32 次在线识别,同时继续滚球。两种条件顺序在受试者间平衡,整个方案在三个不同日期重复。
关键数据与统计结果
| 指标 | 第 1 天 | 第 2 天 | 第 3 天 |
|---|---|---|---|
| 单任务成功率 | 68.1% | 77.2% | 79.1% |
| 双任务成功率 | 53.1% | 56.3% | 69.7% |
| 单、双任务差异 | 显著 | 显著 | 不显著 |
| P300 幅度(单任务 / 双任务) | 7.0 / 4.4 微伏 | 6.9 / 3.8 微伏 | 7.2 / 4.7 微伏 |
| 平均识别尝试次数(单 / 双) | 2.3 / 2.1 | 1.5 / 2.0 | 1.8 / 2.0 |
几个读数值得单独说明。第一,双任务成功率在第 1 天与第 3 天之间提高了约 16.6 个百分点(预印本报告 95% 置信区间为 1.84 至 31.28 个百分点,p=0.028),置信区间下限接近零,说明提升幅度的估计相当宽。第二,第 3 天单、双任务成功率的比较 p 值为 0.058,与阈值非常接近。第三,识别所需的尝试次数在各天、各条件之间没有显著差异,平均约两次。
训练为什么有效:不是信号变大,而是变稳
一个有趣的现象是,P300 幅度并没有随训练升高,而且主动运动会持续压低它,双任务下的幅度始终低于单任务。这与此前静止状态下振动 P300 研究中“训练增大幅度”的结论不同。人无法像学运动技能那样主动增强 P300,团队因此转向信号时序:双任务下 P300 峰值潜伏期在逐次刺激之间的变异(变异系数)在前两天显著高于单任务,到第三天差异不再显著,p 值由前两天的 0.006 与小于 0.001 变为 0.12。
变异越小,平均后的波峰越高。预印本的回归分析显示,潜伏期变异系数与 P300 峰值幅度呈显著负相关(单任务 R² 为 0.67,双任务 R² 为 0.52)。作者据此推测:训练帮助受试者在运动时更一致地分配注意力,部分抵消了大脑在主动运动时对触觉输入的自然抑制,也就是“感觉门控”。需要强调的是,这是作者基于相关性提出的解释性假说,并非已被直接验证的因果机制。
对自然动作的影响与机械臂演示
在球平衡任务上,基线、双任务校准和双任务在线三个阶段之间,球旋转成功率与旋转用时在三天内均无显著差异,说明使用接口没有拖累双手协调。
为展示四肢协同,研究团队让一名代表性受试者通过接口指挥两台 Kinova Gen3 机械臂,同时双手继续完成另一项任务,演示包括:选择任意一台机械臂拾取并归位小球,一台举起杯子、另一台投放吸管,以及两台机械臂循环接力搬运小球。这些演示只来自单个代表性参与者,机械臂沿预设轨迹运动,不属于对比实验,只能说明系统具备可行性。
此外,4 名受试者完成了持续注意同一目标的探索性测试:静止时窗口级检测率为 91.1%,边滚球时为 87.0%,误报率分别为 1.6% 与 5.3%。由于这项测试只检测单一目标,不涉及四选一,其数字不能与 69.7% 直接比较。
局限与尚未回答的问题
首先是速度。解码需要平均多个脉冲周期才能把 P300 从背景噪声中分离出来,首次触发要几秒,远慢于生物肢体的反射。作者也承认,提升单次刺激的解码能力需要在准确率、计算成本与实时性之间权衡。
其次是控制粒度。P300 依赖外部刺激,只能给出离散触发指令,无法像运动节律那样通过神经反馈连续调制,用户无法比例式地控制速度和关节角度。团队计划把持续 P300 检测与 ReFit-Kalman 滤波结合,以追求更平滑的控制,但这仍是未来工作。
再次是外推性。样本仅 10 名年轻健康成人;滚球任务动作平稳、可预测,未涉及复杂的手指抓握切换;长时间佩戴振动器还可能出现感觉适应,使 P300 减弱。更大样本、更长训练周期、更紧凑的可穿戴传感器以及真实场景测试,都是必要的后续步骤。
肽度编辑观点:对医疗与康复领域意味着什么
从医疗视角看,这项研究的价值主要在方法学层面:它提供了一条不占用运动皮层、不占用视觉的非侵入式输入通道。对于需要同时操作多项任务的场景,例如外科手术中的辅助机械臂,这种“感觉通道复用”的思路具有启发性。但必须强调,研究对象是健康人,目的是运动增强而非功能重建,论文并未涉及患者数据,也没有评估舒适度、长期佩戴或安全性。把它推向康复或辅助场景,还需要针对瘫痪、截肢或感觉受损人群设计专门的试验,因为这些人群的体感通路本身可能受损,P300 的表现未必与健康人一致。以上为编辑基于现有证据的判断,不构成医疗建议。
常见问题解答
什么是触觉编码脑机接口?
这是一种把触觉注意力转化为指令的非侵入式脑机接口。受试者手臂上佩戴多个振动器,每个振动器对应一条指令,用户只需把注意力集中在目标振动器上,头皮脑电中就会出现 P300 反应,系统检测到该反应后触发对应的机械臂动作。
为什么这项研究不用运动想象来控制额外机械臂?
因为用户双手正在活动时,想象另一个动作会与真实运动产生重叠的运动皮层电活动,头皮 EEG 很难把多个额外指令从自然运动信号中分离出来。触觉 P300 属于感觉注意相关信号,不依赖运动皮层节律,因此绕开了这一冲突。
69.7% 的成功率意味着什么,够实用吗?
69.7% 是 10 名健康受试者在第三天双任务条件下、四选一指令的平均成功率,标准差约为 12.9 个百分点,个体差异明显。它说明在实验室条件下可行,但距离日常或临床使用所需的可靠性仍有距离,论文也指出需要更快的单次刺激解码算法和更长时间的训练验证。
使用这套接口会影响双手原本的协调动作吗?
在该实验中没有观察到影响。受试者用托盘滚动小球经过四个角,基线测试与双任务测试的球旋转成功率和旋转用时在三天内均无显著差异。需要注意的是,这个任务动作平稳、可预测,更复杂的手部操作可能会占用更多注意力。
机械臂是被大脑实时连续控制的吗?
不是。该接口输出的是离散触发指令,机械臂沿预设的安全轨迹执行拾取、放置等动作,用户无法对速度和关节角度进行平滑的比例控制。研究者另做了一项仅 4 人参与的持续检测探索,目前仍属初步结果。
这项技术能用于瘫痪患者的康复或辅助吗?
目前没有证据。该研究的对象是 10 名健康成人,目标是运动增强而非功能重建。触觉 P300 脑机接口此前被用于视觉受损的潜在用户和轮椅控制研究,但本论文的结果不能直接推及患者人群,临床价值需要专门的患者试验来验证。
第三天“差异不再显著”是否等于单任务和双任务表现完全一致?
不等于。统计上不显著只表示在当前样本量下没有足够证据证明存在差异,并不是等效性检验的结论。预印本报告第三天单任务与双任务成功率的比较 p 值为 0.058,仅略高于 0.05 的阈值,且样本只有 10 人,解读时应保持谨慎。
这篇论文的原始出处在哪里?
论文题为 Concurrent control of natural and robotic limbs through a tactile-encoded brain-computer interface,发表于 Nature Communications,DOI 为 10.1038/s41467-026-75213-3。其预印本于 2025 年 11 月 11 日上传至 arXiv,编号 arXiv:2511.08454,题目为 Intuitive control of supernumerary robotic limbs through a tactile-encoded neural interface。
参考文献与资料来源
- Eden J, Bräcklein M, Ibáñez J, Barsakcioglu DY, Di Pino G, Farina D, Burdet E, Mehring C. Principles of human movement augmentation and the challenges in making it a reality. Nature Communications. 2022;13:1345.
- Kieliba P, Clode D, Maimon-Mor RO, Makin TR. Robotic hand augmentation drives changes in neural body representation. Science Robotics. 2021;6(54):eabd7935. doi:10.1126/scirobotics.abd7935
- Penaloza CI, Nishio S. BMI control of a third arm for multitasking. Science Robotics. 2018;3(20):eaat1228. doi:10.1126/scirobotics.aat1228
- Wolpaw JR, McFarland DJ. Control of a two-dimensional movement signal by a noninvasive brain-computer interface in humans. PNAS. 2004;101:17849-17854.
- Farwell LA, Donchin E. Talking off the top of your head: toward a mental prosthesis utilizing event-related brain potentials. Electroencephalography and Clinical Neurophysiology. 1988;70:510-523.
- Sellers EW, Donchin E. A P300-based brain-computer interface: initial tests by ALS patients. Clinical Neurophysiology. 2006;117:538-548.
- Eidel M, Kübler A. Identifying potential training factors in a vibrotactile P300-BCI. Scientific Reports. 2022;12:14006. doi:10.1038/s41598-022-18088-w
- Jia T, Yang X, McGeady C, Li Y, Lin J, Ho KS, Pan F, Ji L, Li C, Farina D. Concurrent control of natural and robotic limbs through a tactile-encoded brain-computer interface. Nature Communications. 2026. doi:10.1038/s41467-026-75213-3(预印本:Intuitive control of supernumerary robotic limbs through a tactile-encoded neural interface. arXiv:2511.08454. doi:10.48550/arXiv.2511.08454)
- Dolan EW. Scientists created a Doctor Octopus-inspired brain interface for controlling robotic arms. PsyPost. 2026-11-14. psypost.org

评论 (0)