


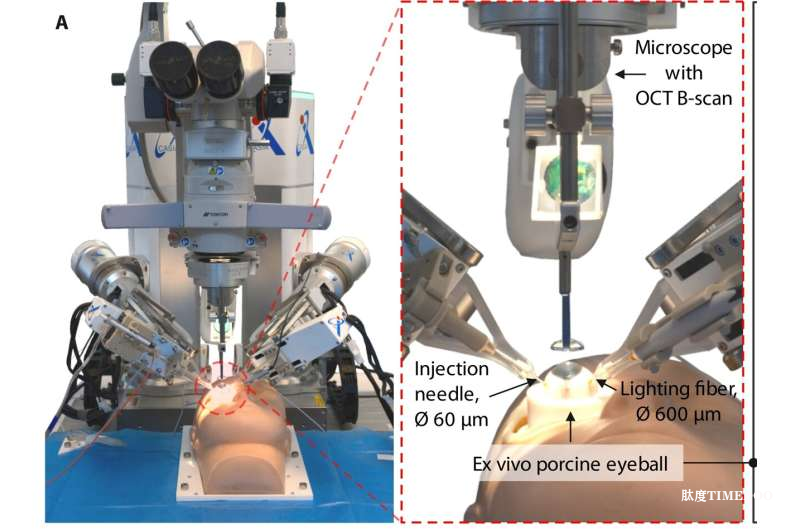
视网膜静脉阻塞(Retinal vein occlusion, RVO)是导致视力丧失的严重眼疾。近日,约翰斯·霍普金斯大学(JHU)的研究团队在《机器人学:科学》(Science Robotics)上发表研究,展示了一款能够自主执行视网膜静脉插管术(Retinal vein cannulation, RVC)的新型机器人系统。该系统成功突破了人类外科医生在微米级手术中的精度局限,实现了发丝级血管的自动化精准穿刺。
手术挑战:超越人类生理极限
在治疗 RVO 时,视网膜静脉插管术(RVC)被认为是一种极具前景的方案:医生需将微针插入阻塞的静脉,直接递送溶栓药物。然而,视网膜静脉的直径与人类头发丝相仿。研究第一作者 Peiyao Zhang 指出:“RVC 手术要求精度达到 100微米以下,这已经超出了人类正常的生理极限(如手部震颤)。我们的目标是通过机器人辅助与深度学习的结合,实现一种手动操作难以企及的高精度、高重复性自主工作流。”
技术核心:双机器人协同与“上帝视角”成像
该系统并非简单的机械臂,而是一个集成了感知与决策的复杂平台:
-
稳手眼科机器人(Steady-hand eye robots):硬件端由两台机器人组成,分别负责夹持微针和手术器械,旨在抵消震颤并提供极高的操作稳定性。
-
多模态影像引导:系统整合了手术显微镜的宏观图像,以及光学相干断层扫描(OCT)获取的眼组织截面扫描数据。这为机器人提供了深度维度的“全景导航”。
-
深度学习算法:研究团队开发了三个深度学习模型,专门用于实时追踪针尖位置并规划入针路径。
实验结果:无惧呼吸运动干扰
研究团队在猪眼标本(Ex vivo porcine eyes)上验证了该系统。为了模拟真实手术环境,实验特别设置了模拟活体呼吸产生的周期性运动:
-
高成功率:在静态环境下,插管成功率高达 90%;在模拟呼吸运动的动态环境下,成功率仍维持在 83%。
-
触觉与入血管检测:系统能可靠地识别针尖接触血管及刺入血管的瞬间,这是防止手术损伤视网膜的关键。
-
专家经验数字化:该系统通过深度学习植入了资深外科医生的手术原则,使非专科背景的临床医生也有望实现专家级的操作成果。
临床前景与未来展望
虽然该系统在离体猪眼实验中表现出色,但在进入临床应用前,仍需通过活体动物实验及人体临床试验的严苛验证。Peiyao Zhang 表示,这项成果代表了将复杂视网膜手术部分自动化的关键一步。这不仅能显著降低外科医生的手术负担和操作变异性,也为未来在资源匮乏地区普及高质量眼科微创手术提供了可能。
参考文献:Peiyao Zhang et al, Deep learning–based autonomous retinal vein cannulation in ex vivo porcine eyes, Science Robotics (2025). DOI: 10.1126/scirobotics.adw2969
编辑:王洪
排版:李丽















评论 (0)