


随着微纳技术的飞速发展,开发能够安全进入人体内部的微型机器人已成为生物医学工程的前沿阵地。这些系统有望简化复杂的医疗程序,实现靶向药物递送及无创诊疗。
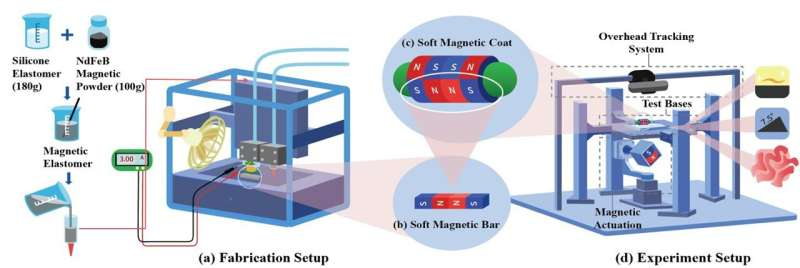
近日,德克萨斯大学奥斯汀分校(UT Austin) MINIMAX 实验室的研究团队在预印本平台 arXiv 上发表了一项新研究。他们开发出一种可 3D 打印且具备高度磁控灵活性的胶囊机器人。该设备旨在通过非侵入性方式诊断和治疗胃肠道(GI)疾病,有望大幅降低临床对传统侵入性内窥镜的依赖。
研发动机:从亲身病痛到技术革新
该论文的高级作者、MINIMAX 实验室主任 夏方舟(Fangzhou Xia) 教授表示,其研发动力源于一段深刻的个人经历。2022 年,他在麻省理工学院(MIT)做博士后期间,因胆结石导致胆管反复堵塞,频繁接受内窥镜逆行胰胆管造影(ERCP)治疗。
“多次 ERCP 经历让我深切感受到这种侵入性操作给患者带来的沉重负担,包括严重的咽喉刺激和程序性压力。”夏方舟告诉 Medical Xpress。这段经历促使他致力于开发一种通过外部磁场远程控制、可随餐吞服的胶囊机器人。
技术突破:3D打印“可编程”各向异性磁性外壳
与以往依赖笨重内部永磁体的设计不同,该团队采用了创新的各向异性软磁材料(Anisotropic soft magnetic materials)外壳。
-
Halbach 阵列启发: 研究人员受到海尔贝克阵列(Halbach array)的启发,在 3D 打印胶囊外壳时,将钕铁硼(NdFeB)磁性颗粒混合到软硅胶中,并精确控制沉积过程中的磁化方向,创造了优化的 NSSN/SNNS 磁场分布模式。
-
高精度的磁矩控制: 这种设计使胶囊外壳本身成为一个“可编程磁体”,能产生极强的净磁矩并与外部旋转磁场精准对齐。这使得机器人能实现稳定的双向滚动和精准转向,即便在倾斜或有纹理的湿滑胃壁表面也能保持稳定,无需复杂的反馈控制算法。
-
最大化有效载荷: 由于取消了内部永磁体,胶囊内部的全部容积可用于装载摄像头、活检工具、传感器或化疗药物等载荷(Payload)。
算法优化:传感器融合降低辐射暴露
在同步发表的另一项工作中,团队还解决了一个关键的临床痛点:导航过程中的放射线剂量。
-
扩展卡尔曼滤波(EKF): 研究人员开发了一种动态系统模型,将板载惯性测量单元(IMU)采集的角度与加速度数据,同模拟 X 射线成像的外部相机图像进行融合。
-
低帧率导航: 通过这种传感器融合算法,系统对影像帧率的要求降低了一个数量级。这意味着在临床导航过程中,患者接受的 X 射线辐射暴露量将显著减少,且不损失定位精度。
未来前景:重塑胃肠道诊疗范式
夏方舟教授指出,虽然目前的模拟验证了机器人在复杂环境中的鲁棒性,但距离临床应用仍需解决生物相容性和更长距离导航的挑战。团队的长远目标是集成无线充电和电子小型化技术,最终实现无需麻醉即可完成的“主动内窥镜检查”。“自理查德·费曼(Richard Feynman)60 多年前提出‘吞下外科医生’的设想以来,我们正处于实现这一科学幻想的关键时刻,”夏方舟表示。
参考文献:
Jin Zhou et al, 3D-Printed Anisotropic Soft Magnetic Coating for Directional Rolling of a Magnetically Actuated Capsule Robot, arXiv (2026). DOI: 10.48550/arxiv.2602.10688
Chongxun Wang et al, Pitch Angle Control of a Magnetically Actuated Capsule Robot with Nonlinear FEA-based MPC and EKF Multisensory Fusion, arXiv (2026). DOI: 10.48550/arxiv.2602.10610
编辑:王洪
排版:李丽















评论 (0)